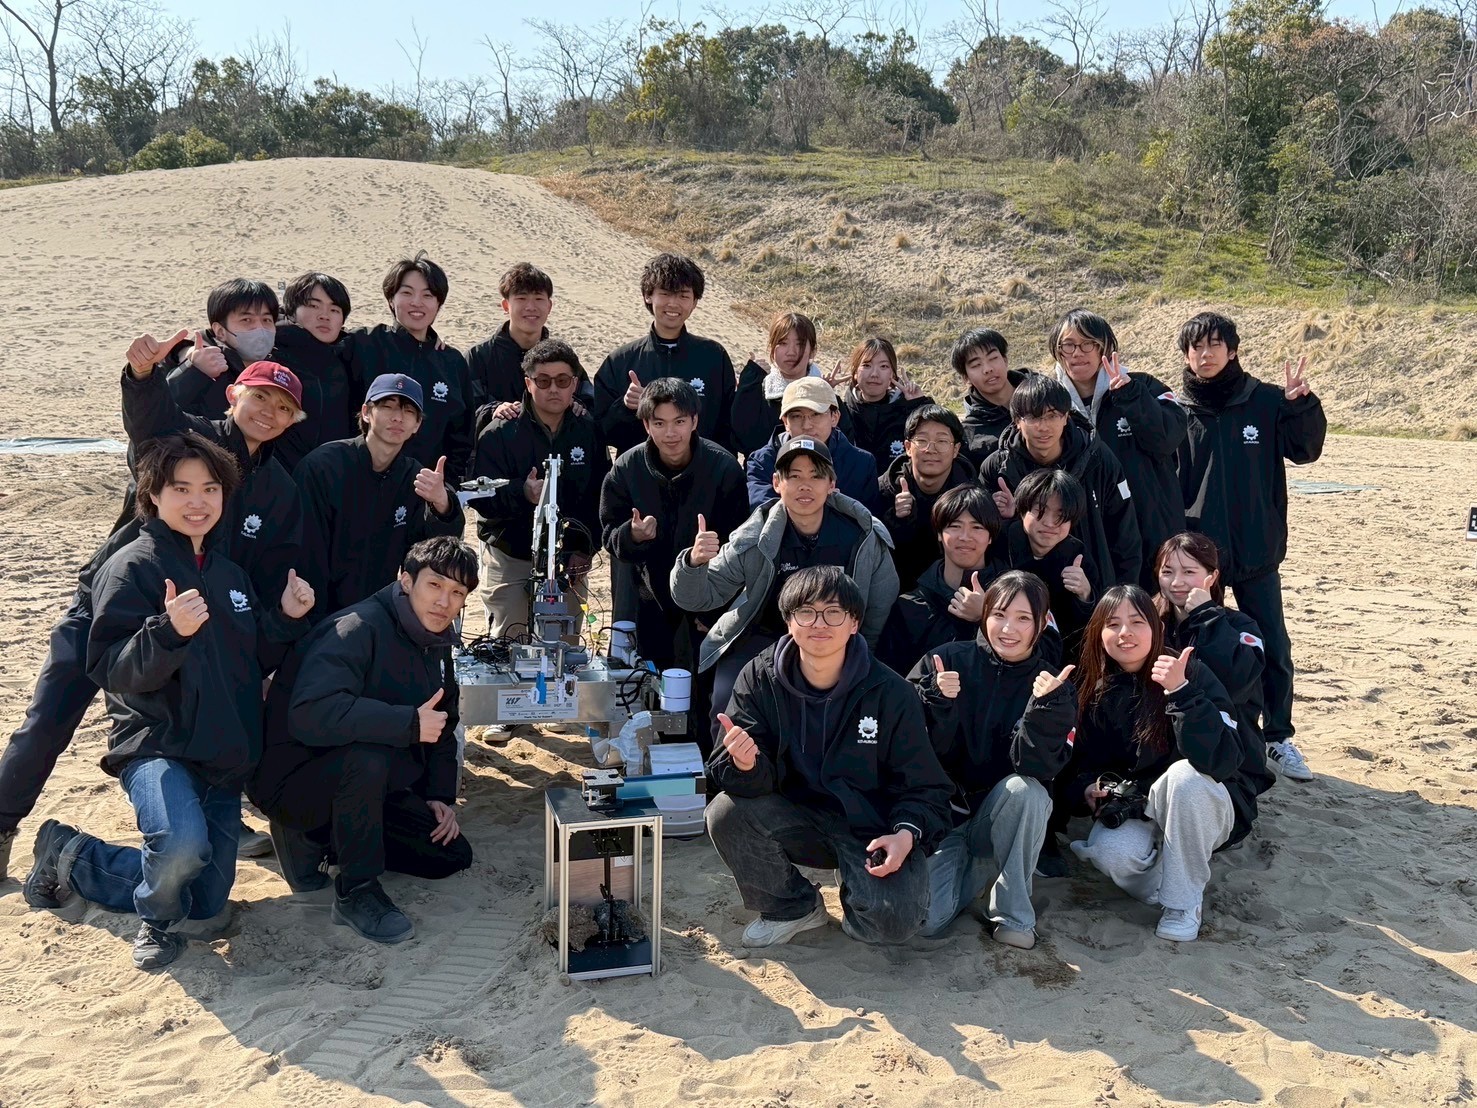
探査機2号機(中央)とプロジェクトメンバー
- 団体名
-
九州工業大学 火星探査機開発プロジェクト 「KIT-AURORA(キット・オーロラ)」
- 活動内容
-
火星探査ローバーの研究、開発、製作および国際大会への挑戦
- インタビューに答えてくれた方(2026年5月現在)
-
工学部宇宙システム工学科機械宇宙工学コース 4年尾添建太さん(プロジェクトマネージャー)
同 4年 寺田渓人さん(サイエンスユニットチーフエンジニア)
工学部機械知能工学科機械工学コース 4年 相阪泰伸さん(構造ユニットチーフエンジニア)
広がる砂地のフィールドを、静かに前進していく火星探査機(ローバー)。直径30cmほどの車輪が砂をとらえ、複雑な凹凸にも止まることなく、安定した姿勢で進んでいきます。各輪が独立して地形に追従することで、段差や傾斜を乗り越える様子は、遠い惑星の地表を進む姿を思わせます。
前方に備えられたロボットアームは、停止後に対象物をつかみ、操作するために動き出します。単に走るだけでなく、「調べる」「扱う」といった機能も持つこの機体は、実際の惑星探査を想定したミッションに応えるために設計されています。
九州工業大学(北九州市)の学生プロジェクト「KIT-AURORA(キット・オーロラ)」は、火星探査ローバーの開発を通じて国際大会「University Rover Challenge(URC)」への出場を目指すチームです。北九州から世界を舞台に挑戦するこのプロジェクトは、日本ではまだ発展途上にある惑星探査ローバー領域において、新たな可能性を切り拓く取り組みです。
2025年にわずか7名でスタートしたチームは、1年余りで約70名規模へと拡大。「実際のスタートアップのように、組織設計や資金調達といったプロジェクト運営を学生主体で実践している点に加え、火星探査ローバーという先進的な領域に果敢に挑んでいる」という評価が学内で広がり、新入生の参加が相次いでいます。開発に加え、資金調達や広報、リスク管理までも学生主体で運営しており、その組織力の高さが大きな特徴です。
技術と組織を両輪で回す開発体制
技術と組織を両輪で回す開発体制
KIT-AURORAでは、ローバー開発を構造系、電装系、制御系、サイエンス系の4部門に分け、それぞれが専門性を持って開発を進めています。各部門にリーダーを置くことで、意思決定と実装のスピードを両立。マネジメントチームは、資金やスケジュール、リスクの管理を担い、プロジェクト推進を担っています。
また、学部での専門教育とプロジェクト活動を接続し、講義で学んだ知識を実際の設計・開発に反映。学生主体でありながら、実践的かつ高度な技術開発が行われています。
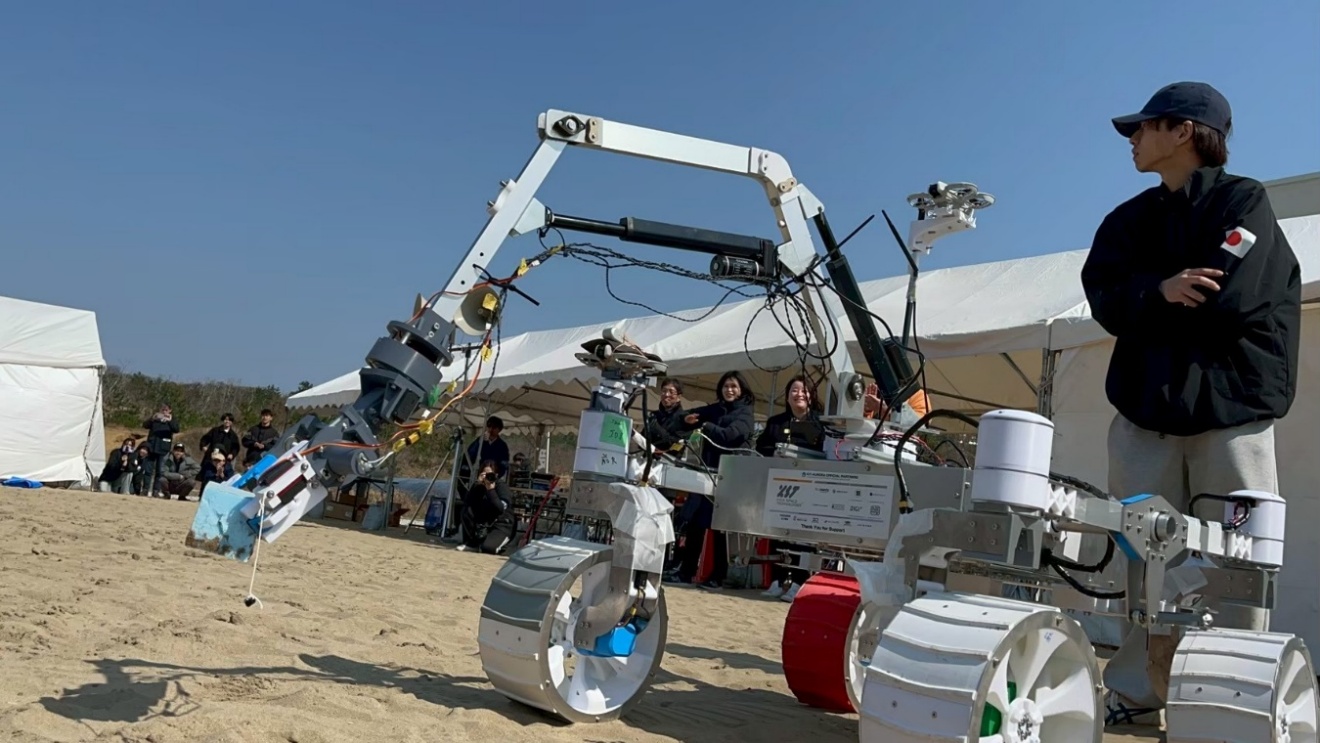
探査機2号機「AURORA-2 TENACITY」
人材育成を内包したプロジェクト設計
人材育成を内包したプロジェクト設計
KIT-AURORAのもう一つの特徴が、開発と並行した人材育成です。既存メンバーが現行機の開発を進める一方で、新入生は基礎教育からスタートします。すぐに現行機の開発に参加するのではなく、まず設計基礎などの教育を受けます。既存メンバーが機体開発を進める一方で、新人は次世代機以降の開発を見据えた準備に専念する体制とし、開発と育成を分離することで品質と組織拡大を両立しているのです。
この「学びながら作る」環境により、短期間で戦力化を実現し、急速な組織拡大を可能にしています。こうした育成の仕組みは、将来の宇宙開発を担う人材を育てるというプロジェクトの目的にも直結しています。
試行錯誤を経て、世界大会へ挑戦
試行錯誤を経て、世界大会へ挑戦
火星探査ローバーの開発は、鳥取砂丘などの模擬フィールドでの走行試験や国内大会を通じて評価され、その先には世界大会URCが待っています。URCは世界中から約100チームが参加し、書類審査を通過した限られたチームのみが本大会に進む、非常に難易度の高い競技です。
KIT-AURORAもまた、こうした厳しい挑戦の途上にあります。参加初年度はノウハウ不足の中での開発となり、想定外の作業増加によってスケジュールが逼迫、行き当たりばったりの進行になったという大きな反省を得ました。一方で、開発から大会までの一連のサイクルを経験したことで、必要な工程や課題が明確になった今年度は、開発対象を一台に絞って計画的な進行へと転換しています。失敗を組織の知見として蓄積し、次の成功への糧につなげています。
支援が生み出す、設計と性能の進化
支援が生み出す、設計と性能の進化
KIT-AURORAのローバー開発を支えているのが、ミスミの部品・工具支援です。
プロジェクト初期に製作された「AURORA-1」は、汎用アルミフレームやプラスチック段ボール、3Dプリンタによる出力部品を中心に構成された機体でした。軽量で短期間に製作できる反面、走行試験や耐久試験を重ねる中で、車体全体の剛性不足が明らかになりました。段差走行時やアーム動作時にはフレームのたわみや振動が発生し、安定した走行や制御に影響を及ぼす場面もありました。
こうした課題を踏まえ、大会出場を見据えて開発された「AURORA-2」では、機体構造を大きく見直しました。車体のメインフレームや補強部には、ミスミのアルミプレートやアルミ板を積極的に採用し、より高剛性な構造へと改良。これにより、車体全体の耐久性が向上し、不整地走行時における安定性が大きく改善されています。また、加工精度の高い部品を使用することで、各ユニットの取り付け精度や整備性も向上しました。こうした設計精度の向上は、機体全体の性能底上げにつながっています。
さらに、ミスミ製のベアリングやシャフト支持部品は、ローバーの重要機構である「ロッカー機構」にも活用されています。左右の車輪が独立して地形に追従するこの機構により、段差や傾斜の多い環境でも車体姿勢を安定させることが可能となり、探査機として重要な走破性能の向上に寄与しています。
加えて、工具や作業環境の整備においてもミスミの部品が使用され、開発効率に大きく影響しています。初年度は限られた工具を使い回しながら作業を行う状況でしたが、支援によって複数人が同時に作業できる環境が整備され、開発スピードは大きく向上しました。一方で、メンバーの増加に伴い、現在は再び工具不足が新たな課題となっており、さらなる支援への期待も高まっています。
ミスミの部品・工具は、単なる資材供給にとどまらず、設計の自由度と試行のスピードを高める基盤として、プロジェクトの進化を支えています。
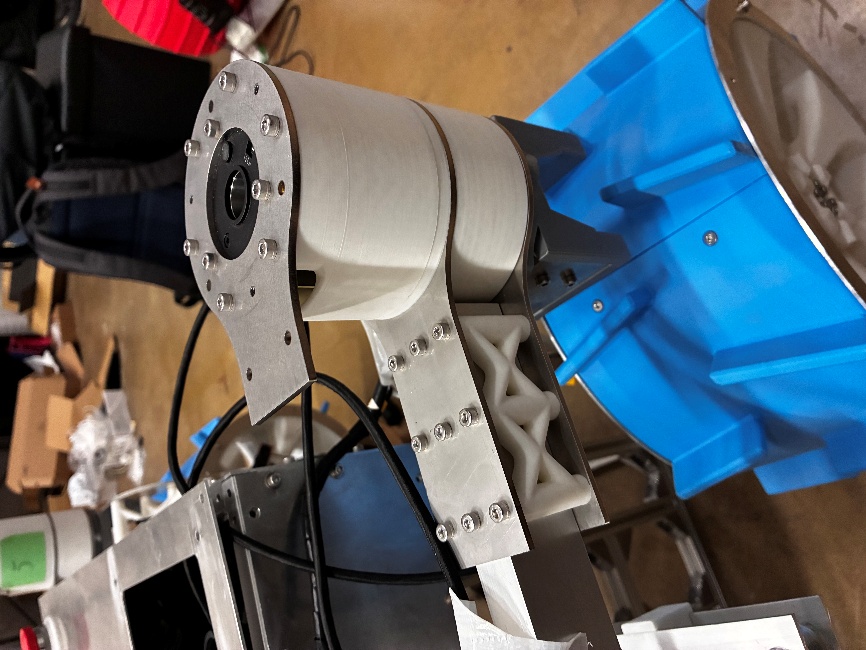
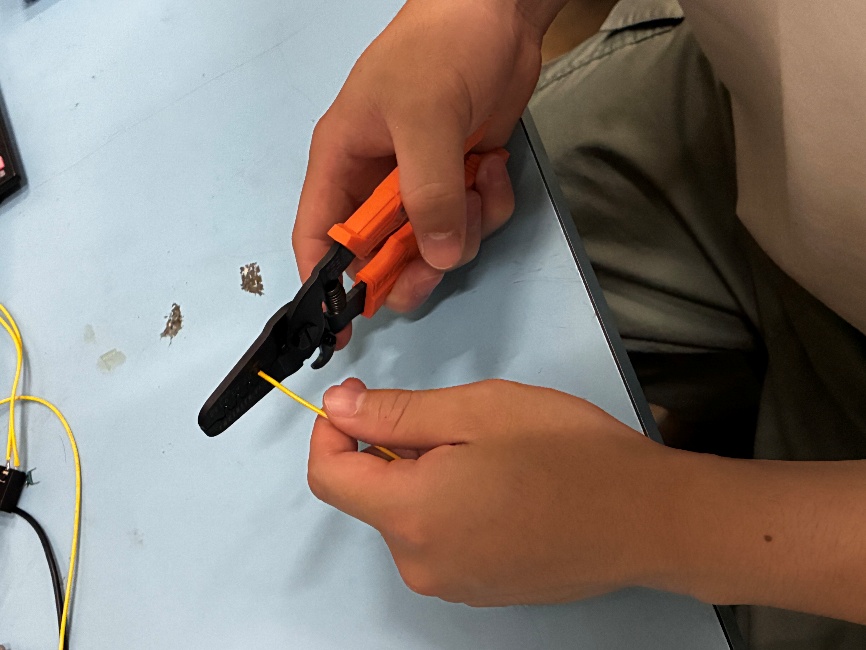
実機に使われているアルミプレートや開発中に使われている工具
宇宙開発の未来を見据えて
宇宙開発の未来を見据えて
KIT-AURORAの取り組みは、単なる学生プロジェクトにとどまりません。火星探査ローバーという高度な開発テーマに挑戦すると同時に、次世代のエンジニア育成や日本の宇宙開発の底上げを目指しています。
北九州から世界へ――私たちの挑戦は、技術だけでなく、人材と可能性を未来へとつないでいきます。
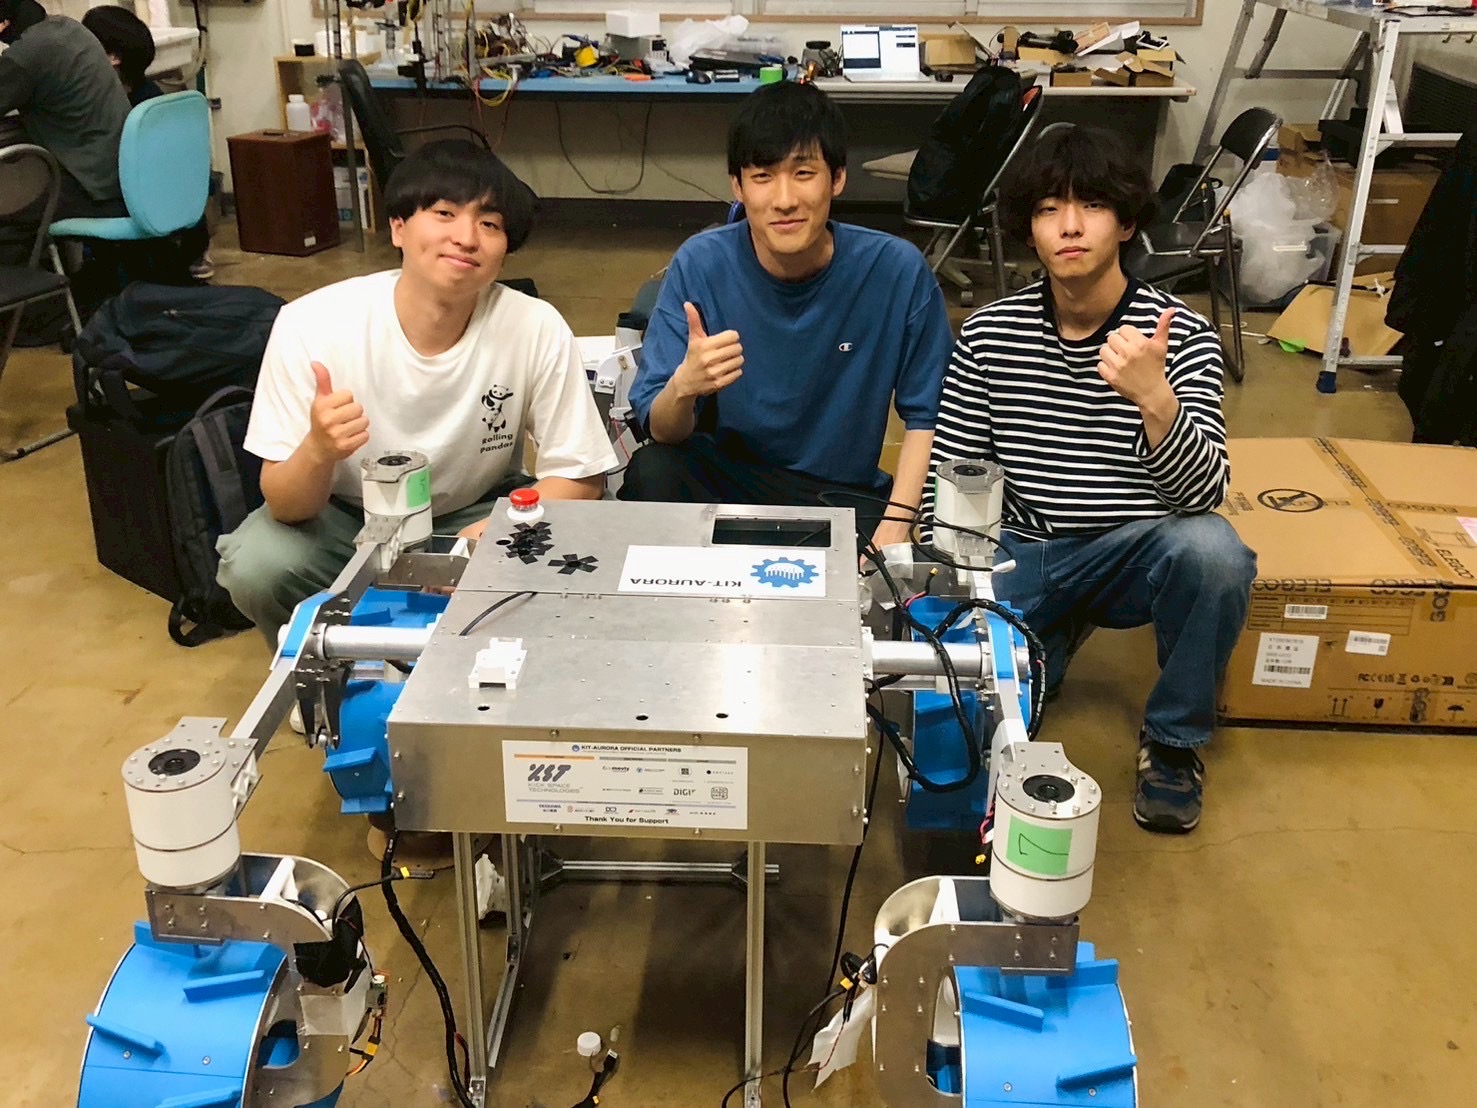
インタビューに応じた(左から)寺田さん、尾添さん、相阪さん
ミスミが提供するデジタル機械部品調達サービス
ミスミが提供するデジタル機械部品調達サービス
CAD連携ソフト
CAD連携ソフト
3Dデータをアップロードするだけで即時見積もり、最短1日出荷
お絵描き感覚で筐体設計できるソフトウェア
FA設計者のためのデータライブラリー
調達をDXでスマート化
調達をDXでスマート化
間接材トータルコストダウンサービス
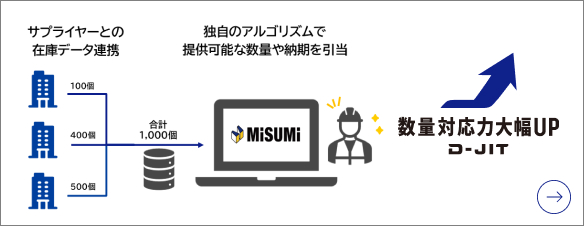
大量注文だって即時見積もり!納期回答待ちなしの発注体験。